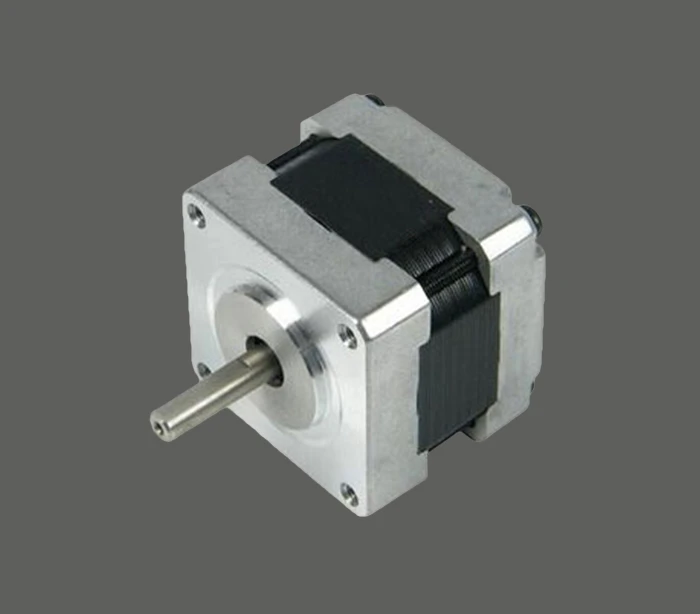
यूनिपोलर स्टेपर मोटर और बाइपोलर स्टेपर मोटर
विभिन्न कनेक्शन मोड के अनुसार, स्टेपर मोटर को सिंगल-पोल स्टेपर मोटर और बाइपोलर स्टेपर मोटर में विभाजित किया जा सकता है।
एकध्रुवीय स्टेपर मोटर चालक सर्किट
सिंगल-पोल स्टेपर मोटर में, कॉइल के केंद्रीय बिंदु से एक सीसा जुड़ा होता है। इस कनेक्शन का लाभ यह है कि करंट की दिशा को अपेक्षाकृत सरल सर्किट से नियंत्रित किया जा सकता है।
यदि स्विच सक्रिय है, तो धारा एक स्थान से दूसरे स्थान पर प्रवाहित होती है, जिससे विपरीत दिशा में एक चुंबकीय क्षेत्र बनता है।
इस दृष्टिकोण का लाभ यह है कि ड्राइव सर्किट को सरल बनाया जा सकता है, क्योंकि केवल दो अर्धचालक स्विच की आवश्यकता होती है, लेकिन दोष मोटर कॉइल का केवल आधा उपयोग होता है, इसका मतलब यह है कि यदि कॉइल में समान धारा प्रवाहित होती है, तो चुंबकीय क्षेत्र की तीव्रता होगी आधे से कम किया जाना चाहिए, इसके अलावा, सीसा के कारण अधिक कनेक्ट होना चाहिए, इसलिए इस प्रकार की मोटर का निर्माण करना अधिक कठिन है।
द्विध्रुवी स्टेपर मोटर में, प्रत्येक कॉइल में केवल दो लीड होते हैं, और दिशा को नियंत्रित करने के लिए, एक सर्किट का उपयोग किया जाना चाहिए। इस वायरिंग योजना में अधिक जटिल ड्राइविंग सर्किट की आवश्यकता का नुकसान है, लेकिन इसका फायदा यह है कि यह मोटर के अधिकतम टॉर्क को प्राप्त कर सकता है। सिंगल-पोल स्टेपर मोटर की तुलना में, यह कनेक्शन टॉर्क में 40 प्रतिशत या सिंगल-पोल स्टेपर मोटर से दोगुना सुधार कर सकता है।
स्टेपर मोटर फुल स्टेप, हाफ स्टेप और माइक्रो स्टेप ड्राइव
स्टेपर मोटर में तीन ड्राइविंग मोड होते हैं, जैसे फुल स्टेप, हाफ स्टेप और माइक्रो स्टेप ड्राइव।
(1) फुल स्टेप ड्राइव
फुल स्टेप ड्राइव, एक बार में एक स्टेप है, यह एक कॉमन ड्राइव है। सक्रिय चरणों की संख्या के अनुसार, पूर्ण चरण ड्राइव को दो प्रकारों में विभाजित किया जाता है, एक एकल-चरण सक्रिय ड्राइव है, दूसरा डबल कनेक्टेड इलेक्ट्रिक ड्राइव है।
सिंगल-फेज और डबल-फेज फुल-स्टेप ड्राइव कॉन्सेप्ट
(2) आधा कदम ड्राइव
हाफ-स्टेप ड्राइव एक बार में हाफ-स्टेप ड्राइव है।
हाफ-स्टेप ड्राइव का फायदा रिज़ॉल्यूशन में सुधार करना है, लेकिन नुकसान यह है कि टॉर्क फुल स्टेप ड्राइव का केवल 70 प्रतिशत है। बेशक, आप कॉइल में करंट को ऑप्टिमाइज़ करके हाफ-स्टेप ड्राइव टॉर्क में भी सुधार कर सकते हैं।
सिंगल-फेज और डुअल-फेज अल्टरनेटिंग पावर, हाफ-स्टेप ड्राइव की अवधारणा का एहसास। जब एक एकल चरण सक्रिय होता है, तो कुंडल एक चुंबकीय क्षेत्र उत्पन्न करता है, और चुंबकीय क्षेत्र के आकर्षण के कारण चुंबक सक्रिय कुंडल की ओर इशारा करता है। जब दोनों कॉइल जुड़े होते हैं, तो संयुक्त चुंबकीय क्षेत्र रोटर को एक मध्यवर्ती संतुलन स्थिति में रखता है क्योंकि दोनों कॉइल चुंबकीय क्षेत्र उत्पन्न करते हैं।
सिंगल-फेज और डुअल-फेज अल्टरनेटिंग पावर, हाफ-स्टेप ड्राइव की अवधारणा का एहसास। जब एक एकल चरण सक्रिय होता है, तो कुंडल एक चुंबकीय क्षेत्र उत्पन्न करता है, और चुंबकीय क्षेत्र के आकर्षण के कारण चुंबक सक्रिय कुंडल की ओर इशारा करता है। जब दोनों कॉइल जुड़े होते हैं, तो संयुक्त चुंबकीय क्षेत्र रोटर को एक मध्यवर्ती संतुलन स्थिति में रखता है क्योंकि दोनों कॉइल चुंबकीय क्षेत्र उत्पन्न करते हैं।
(3) माइक्रो स्टेप ड्राइव
क्योंकि वर्तमान आकार अलग है, कुंडल उत्पन्न चुंबकीय क्षेत्र की ताकत अलग है, जिसके परिणामस्वरूप रोटर की संतुलन स्थिति में परिवर्तन होता है, यह माइक्रो स्टेप ड्राइव का सिद्धांत है।
माइक्रो-स्टेप ड्राइविंग सिद्धांत: एक कॉइल में शुरुआत में अधिकतम करंट होता है, जबकि दूसरे कॉइल में इस समय शून्य करंट होता है, और स्टेटर एक कॉइल की ओर इशारा करता है। एक कॉइल धीरे-धीरे करंट को कम करती है, दूसरी कॉइल धीरे-धीरे करंट को बढ़ाती है, क्योंकि चुंबकीय क्षेत्र संतुलन की स्थिति बदल जाती है, स्टेटर धीरे-धीरे दूसरे कॉइल की ओर मुड़ जाता है। मैक्रोस्कोपिक रूप से, एक कॉइल में करंट परिवर्तन कर्व के करीब होता है, दूसरी कॉइल में करंट चेंज कर्व के करीब होता है, जब तक कि एक कॉइल में करंट घटकर शून्य हो जाता है, और दूसरी कॉइल में करंट अधिकतम मान तक पहुँच जाता है, और स्टेटर दूसरे कॉइल की ओर इशारा करता है।